当机器人真正站到网球场上,人工智能与人的距离似乎又近了一步。
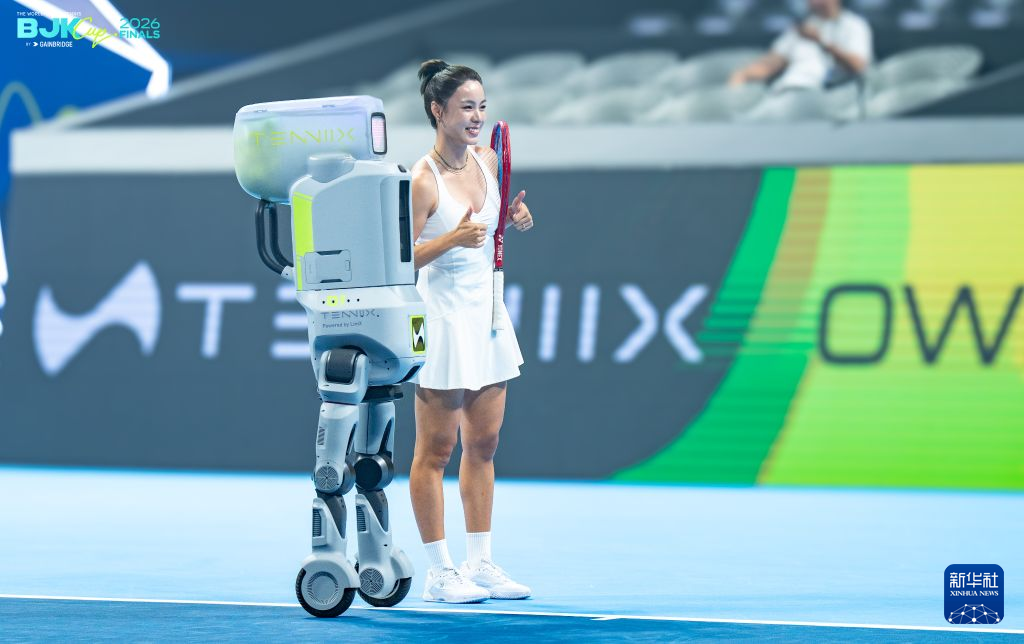
在刚刚于深圳结束的2026年比利·简·金杯总决赛期间,一场特殊的“人机对战”吸引了关注。退役网球选手王蔷站在球网一侧,另一侧则是一台双轮足具身网球机器人TENNIIX ULTRA MAX。
与传统发球机相比,这台机器人能够自主移动,并根据设定输出不同类型的球路。平击、上旋、月亮球交替出现,让机器人不再只是一个固定位置的“发球设备”,而开始具备类似真实陪练的运动表现。
这场比赛背后的意义,也不仅仅是一场科技展示。
它展示了人工智能正在从计算机屏幕和虚拟环境中走出来,进入一个存在重力、摩擦、光线变化和各种随机干扰的真实物理世界。
让机器人真正具备“打网球”的能力,并不是简单地给机器安装一个球拍。
据联合开发团队介绍,这款机器人由英汉思动力与逐际动力共同研发。其中,一家公司主要负责击球相关的“上半身”,另一家公司负责移动相关的“下半身”。
从项目立项到工程样机在比赛现场亮相,整个过程仅用了两个多月。
研发速度的背后,是仿真技术与成熟硬件产业链的共同支撑。
研发团队可以先在虚拟环境中进行大量算法测试,把部分原本需要通过实体机器反复试验的工作转移到计算机模拟环境中,从而减少研发过程中的时间成本。
但虚拟仿真并不能完全取代现实测试。
机器人真正进入现实环境后,还需要面对零部件加工、供应链协作、机械结构调整以及整机测试等一系列问题。
在珠三角地区,从设计、打样到加工制造能够形成较完整的产业链协作,这为机器人产品快速迭代提供了条件。相关团队表示,目前平均一次打样迭代周期可以压缩到两周左右。
机器人之所以能够带来更加接近真实比赛的体验,一个关键因素是击球高度。
普通发球机通常固定在场地某个位置,而具身网球机器人通过双腿结构保持站立,击球点可以达到约1.2米。未来随着蹲起和跳跃等动作能力进一步提升,出球高度还可以覆盖更大的范围。
当击球位置高于球网之后,机器人便能够输出更加具有进攻性的下压球。
这意味着机器人陪练的变化不再局限于“把球打过来”,而是开始涉及移动、击球高度、球路变化等更多因素。
对于职业运动员来说,这些变化可以增加训练的不确定性;对于普通网球爱好者来说,也能够提供比传统固定式发球机更接近对抗的练习体验。
不过,工程样机亮相并不意味着产品已经成熟。
从展示功能到真正量产,中间仍然存在可生产性、维修便利性、成本以及商业模式等问题。研发团队预计,还需要继续进行数月的工程优化,才能进入量产阶段。
近年来,机器人企业越来越多地把目光投向体育。
在北京举行的第二届世界人形机器人运动会中,大量机器人参与足球、乒乓球、跑步、武术等项目。机器人在体育场上的表现,也成为观察具身智能发展水平的一个窗口。
体育为什么会成为机器人技术的重要试验场?
一个重要原因是,体育运动拥有相对明确的规则。
以网球为例,场地范围、球网高度、得分方式以及运动目标都十分清晰。机器人需要处理的环境变量虽然很多,但相比家庭生活和开放城市环境,任务边界更加明确。
对于具身智能而言,这样的环境非常适合进行技术验证。
机器人首先要通过摄像头和传感器感知周围环境,然后判断来球位置和运动轨迹,再迅速制定动作策略,最后控制机械结构完成移动和击球。
感知、判断、执行、反馈,多个环节必须在极短时间内完成闭环。
这恰恰是具身智能与传统软件AI的重要区别之一。
除了技术测试,体育场景还有一个特点:存在比较清晰的消费需求。
网球训练、陪练、健身以及体育娱乐等场景,都可能成为机器人产品的应用方向。
研发团队介绍,其相关网球设备已经积累了一定规模的用户数据,每月可以产生大量网球对战数据。这些数据在经过合规脱敏处理后,可以用于训练网球领域的人工智能模型。
对于AI机器人企业而言,真实环境中的用户数据具有重要价值。
机器人不是只需要一个“大脑”,还需要大量来自现实世界的数据帮助模型理解不同场景。运动员如何击球、球从不同角度飞来时机器人如何移动、不同球路下机械结构应该怎样调整,这些经验都需要通过大量真实或模拟数据不断训练。
因此,从体育场景开始积累硬件、算法和数据能力,再向工业生产、家庭服务等更加复杂的应用领域扩展,成为一些企业探索具身智能商业化的一种路径。
人工智能与体育的结合并不是今天才出现。
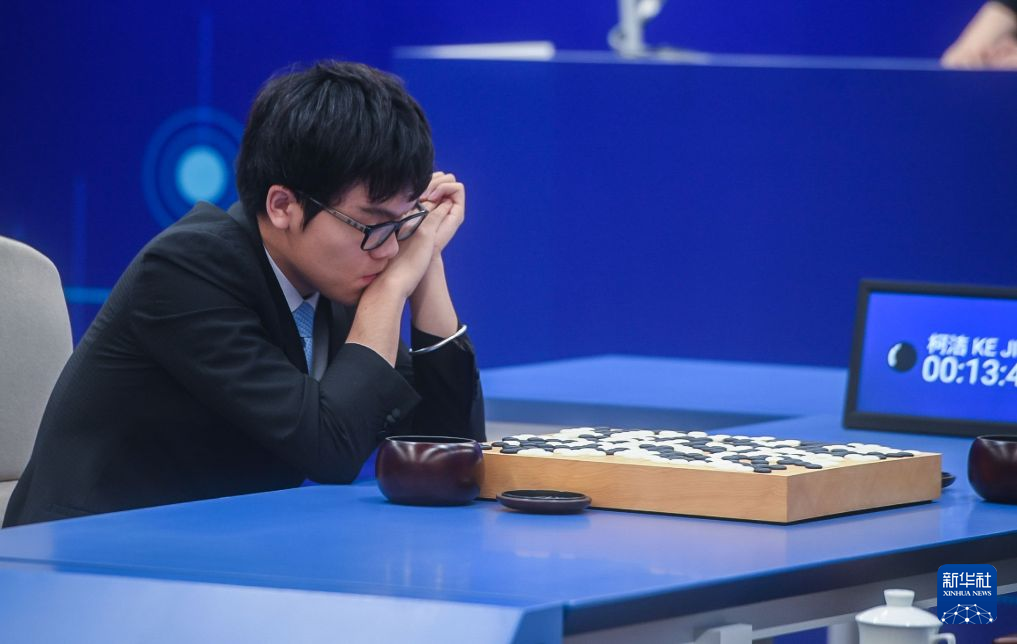
1997年,IBM“深蓝”战胜国际象棋世界冠军卡斯帕罗夫;2016年,AlphaGo击败韩国棋手李世石,随后又在2017年与中国棋手柯洁进行对弈。
这些事件让人们看到,人工智能可以在高度规则化的环境中完成复杂计算和决策。
但棋盘与真实世界存在明显差别。
棋盘上的棋子位置清晰、规则固定,机器主要处理的是信息和计算问题。而真实物理环境则复杂得多。
网球场上的光线可能变化,地面摩擦并不完全恒定,球的旋转会影响运动轨迹,空气环境也会带来细微影响。机器人必须面对这些持续变化的因素,并将算法判断转化成机械动作。
因此,当机器人能够真正站起来、跑起来、挥拍击球时,AI正在进入一个与传统数字世界完全不同的领域。
它不仅需要“会思考”,还需要“会行动”。
随着技术不断进步,机器人与运动员之间的关系也可能发生变化。
研发人员认为,未来网球机器人的价值未必只是与人类争夺胜负,而可能更多体现在训练辅助上。
例如,机器人可以采集大量高水平比赛数据,再模拟不同顶尖选手的击球习惯和技战术特点。通过虚拟环境中的大量训练和推演,机器人能够形成更加丰富的球路组合,再将相关能力应用到现实设备。
对于顶尖运动员而言,当现实中很难找到风格完全符合训练需求的陪练对象时,机器人可以按照特定要求不断制造不同球路。
这种训练方式能够让运动员面对更多此前没有遇到过的情况。
从这个角度来看,AI与运动员并不一定是简单的“人机对抗”关系。机器人也可能成为帮助人类突破训练边界的新工具。
从国际象棋到围棋,再到今天的网球场,人工智能正在不断进入更加复杂的环境。
过去的AI更多是在虚拟空间里处理信息和完成计算,而具身智能需要进一步连接数字模型与现实身体,让算法真正控制机械结构完成行动。
网球机器人只是这一变化中的一个应用案例。
当越来越多机器人开始跑步、踢球、挥拍和完成复杂动作,人工智能与物理世界之间的界限正在逐渐变得模糊。
未来,体育场可能不仅是竞技的地方,也会成为机器人技术验证、数据积累和产品迭代的重要空间。