机器人走进街头烧烤摊,会发生什么?
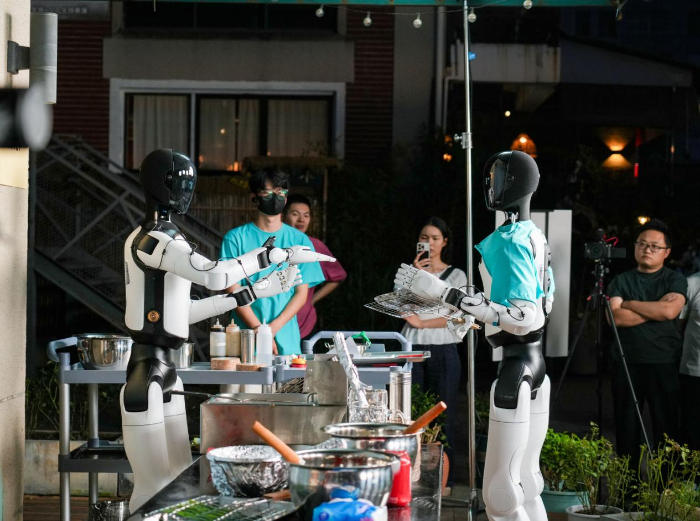
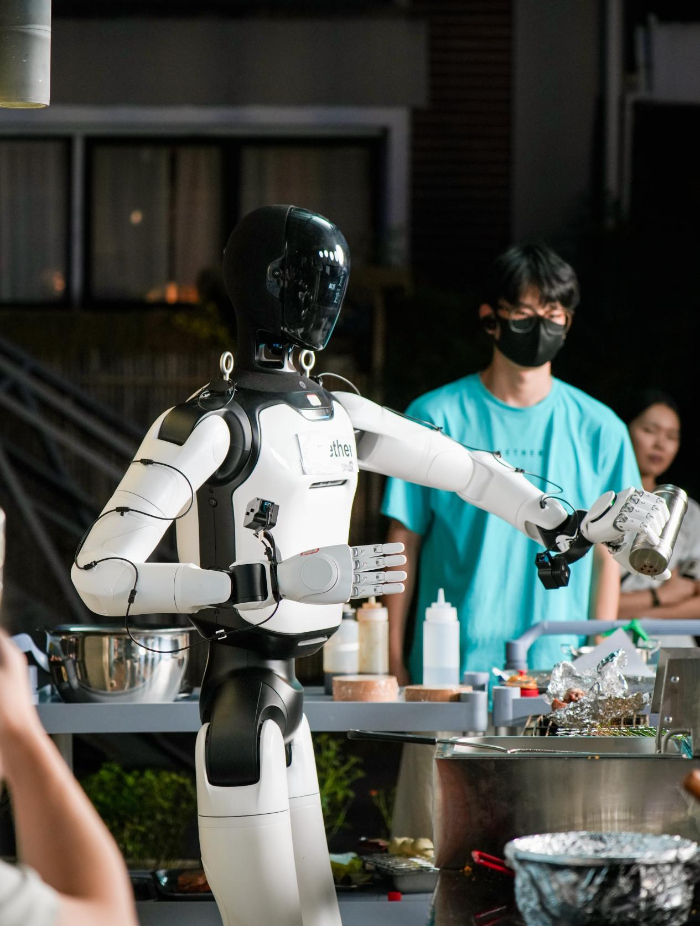
9月16日,一场特殊的机器人实景直播在上海举行。多台搭载乐享科技以太大模型“Aether”的机器人,在开放街头环境中完成点单、烧烤、传菜和上菜等任务,连续作业接近一个小时。
与传统机器人展示不同,这次测试没有设置封闭实验室,也没有按照固定流程反复演练。现场观众可以临时改变要求、移动物品,甚至直接打断机器人的既定任务。
这场“烧烤直播”,实际上成为一次针对具身智能真实环境适应能力的公开测试。公开报道显示,直播过程中机器人需要面对随机需求和任务中断,相关表现也成为业内关注的焦点。
过去一段时间,具身智能行业频繁通过视频展示机器人完成整理物品、端取物品、运动控制等任务。
但对于机器人而言,实验室环境与真实生活之间存在明显差异。
现实场景中的任务往往不会按照既定脚本推进。顾客可能临时改变需求,物品可能被移动,机器人也可能在执行一项任务时突然被要求完成另一项工作。
因此,机器人能否在陌生环境中持续完成任务,已经成为衡量具身智能能力的重要问题。
乐享科技此次选择上海街头作为测试场景,并在直播过程中接受观众干扰。此前公司公布的活动方案也强调,测试不进行人工遥控和后期剪辑,并允许现场参与者改变任务条件。
从现场表现看,机器人承担的工作并不只有烧烤。
一台机器人负责炉前烤制,其他服务机器人承担点单、取水、传菜和上菜等任务。
其中一个比较典型的场景是,机器人正在执行点单工作时,临时接收到取水要求。它先处理新增需求,随后继续完成此前没有结束的工作。
烧烤完成后,负责烤制的机器人还需要与服务机器人完成任务交接,再由后者将成品送往餐桌。
这样的流程看似简单,却同时涉及环境感知、任务规划、动作控制、状态记忆以及多机器人协作。
真正困难的地方并不是“把烤串送到桌上”,而是当原有任务发生变化时,机器人能否知道自己已经做到哪一步,并重新安排接下来的动作。
具身智能与传统自动化机器人的一个重要区别,在于真实环境中的任务往往具有连续性。
传统程序通常按照固定步骤执行,一旦某个条件发生变化,就可能需要重新启动流程。
而乐享科技此次展示的以太模型,则试图让机器人保持对任务状态的持续记录。
当外部指令打断原有工作后,机器人首先处理新的需求,再回到原任务继续执行。
从技术逻辑看,这意味着系统需要持续完成“感知—判断—行动—反馈”的循环,而不是简单按照预先写好的动作序列运行。
这一能力对于家庭服务、餐饮服务以及工业协作等场景都具有现实意义,因为真实环境中的任务很少能够完全按照预设流程推进。
此次测试的另一个看点,是多台机器人之间的协作。
不同机器人拥有不同的外形、运动能力和任务特点。如果每一台机器人都需要单独开发一套完整智能系统,那么跨机器人协同的成本会非常高。
以太模型采用的思路,是将负责理解环境、规划任务和进行决策的智能系统,与机器人自身的运动控制系统进行一定程度的解耦。
简单来说,模型负责判断“下一步应该做什么”,机器人自身的控制系统则负责解决“怎样完成这个动作”。
在这种架构下,不同机器人可以承担不同任务,并在统一智能系统的协调下进行分工。
这也是“跨本体”概念受到关注的原因之一:如果同一套模型能够适配不同机器人硬件,那么具身智能的应用范围就可能从单一机器人产品进一步扩大到更多设备。
乐享科技此前公布的信息显示,以太大模型参数规模为4B,训练使用约200小时人类视频数据,并未使用真机交互数据。公司还宣称,该模型在陌生环境零样本任务中的成功率超过90%。
如果这些技术指标能够通过公开、标准化的第三方测试得到验证,其意义不仅在于一次烧烤直播,而在于具身智能是否能够降低对海量真机训练数据的依赖。
不过,目前这些数据主要来自企业自身披露,外界仍需要更多公开技术资料和独立测试来判断其实际泛化能力。
相关报道也提到,业内人士对于训练数据具体构成、视觉和力觉反馈,以及模型是否真正实现自进化等问题仍存在疑问。
从行业发展来看,机器人能完成一次精心设计的Demo,与能够长期稳定地处理真实世界任务,是两个不同阶段。
真实环境中的变量远比实验室复杂。
光照会变化,地面可能不平,物品的位置会改变,人与机器人之间还会不断产生新的互动。
因此,具身智能真正走向商业应用,需要解决的不只是模型参数规模,还包括感知、记忆、运动控制、任务规划、安全机制以及长期稳定运行等一系列问题。
此次烧烤直播提供了一个观察窗口:机器人开始接受来自真实环境的随机变量,而不是只在预设条件下完成任务。
机器人在街头烧烤,看起来是一场颇具话题性的技术展示,但其背后的行业问题其实更加直接。
未来的具身智能究竟应该如何评估?
是看机器人能否完成一次漂亮的演示,还是看它能否在陌生环境中持续工作,并经受随机干扰和任务变化?
从目前的发展阶段来看,真实场景测试、标准化指标以及独立第三方复现,都将成为进一步判断模型能力的重要方式。
以太大模型此次走进上海街头,至少把具身智能从“镜头里的演示”进一步带到了“现实世界的考场”。
对于国产具身智能产业而言,真正的竞争或许才刚刚开始:机器人不仅要会完成任务,还要能够理解环境、应对变化,并在复杂现实中持续稳定地完成工作。